点亮数码管
1.0 数码管的原理
数码管通过轮询COM端来实现对不同数字的显示。实际上,数码管每次只显示四个数字当中的一个,依靠视觉暂留达到同时显示四个数字的效果。
数码管原理参阅: 数码管的原理 Bilibili
1.1 查看数据手册
在操作前,先查看手册获取相关信息《TOP-CC-5461AH 数据手册》
⚠ 注意,本手册描述的是一个共阴极数码管,但是我们套件中是共阳极数码管。关于其区别,请参阅 1.1 数码管的原理。
1.1.1 数码管数据手册的查看
找到第三页对数码管引脚的介绍
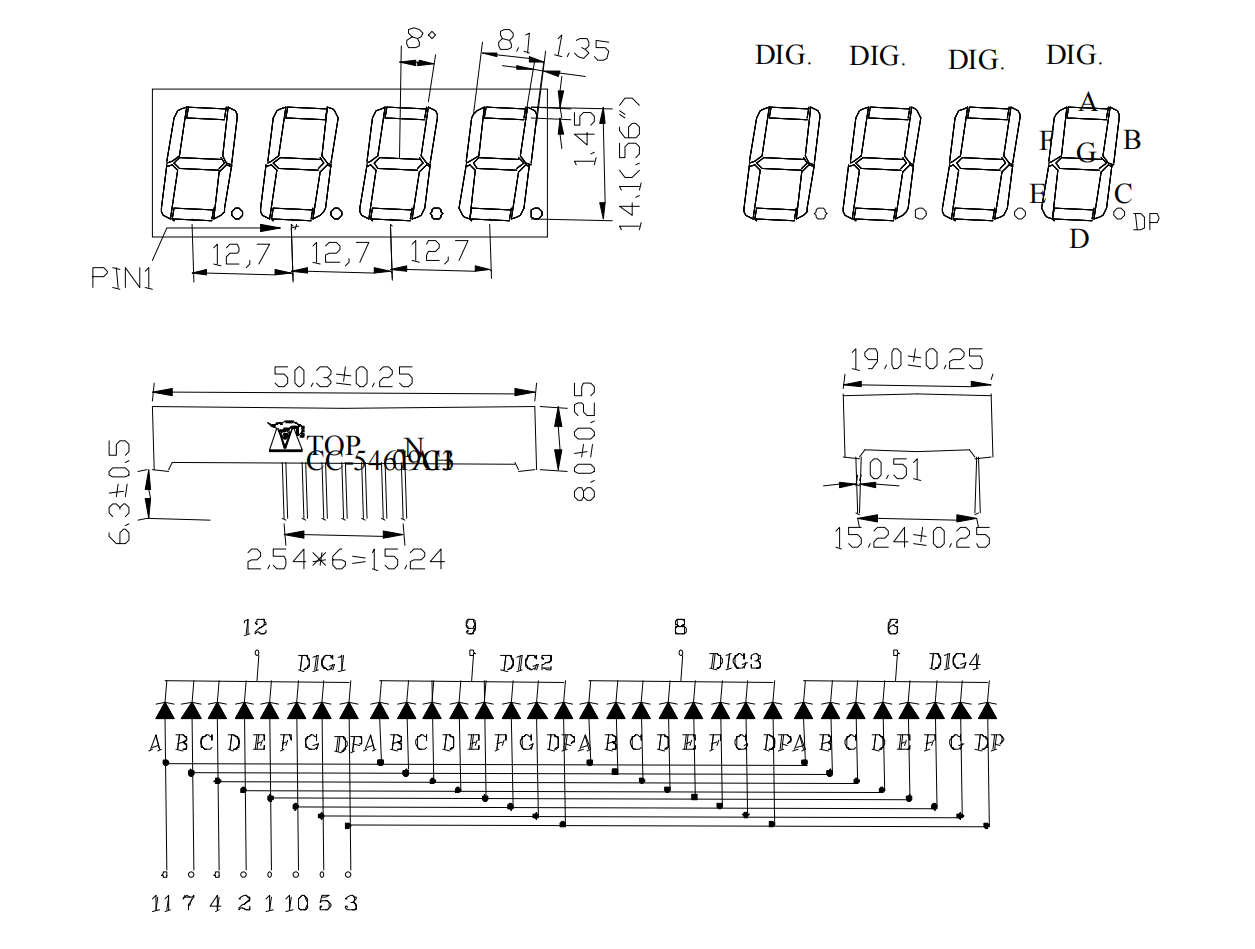
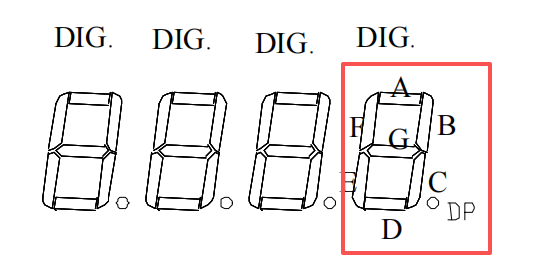
先看本页右上角,框出来的部分在每一节数码管上标注了该节数码管对应的字母。
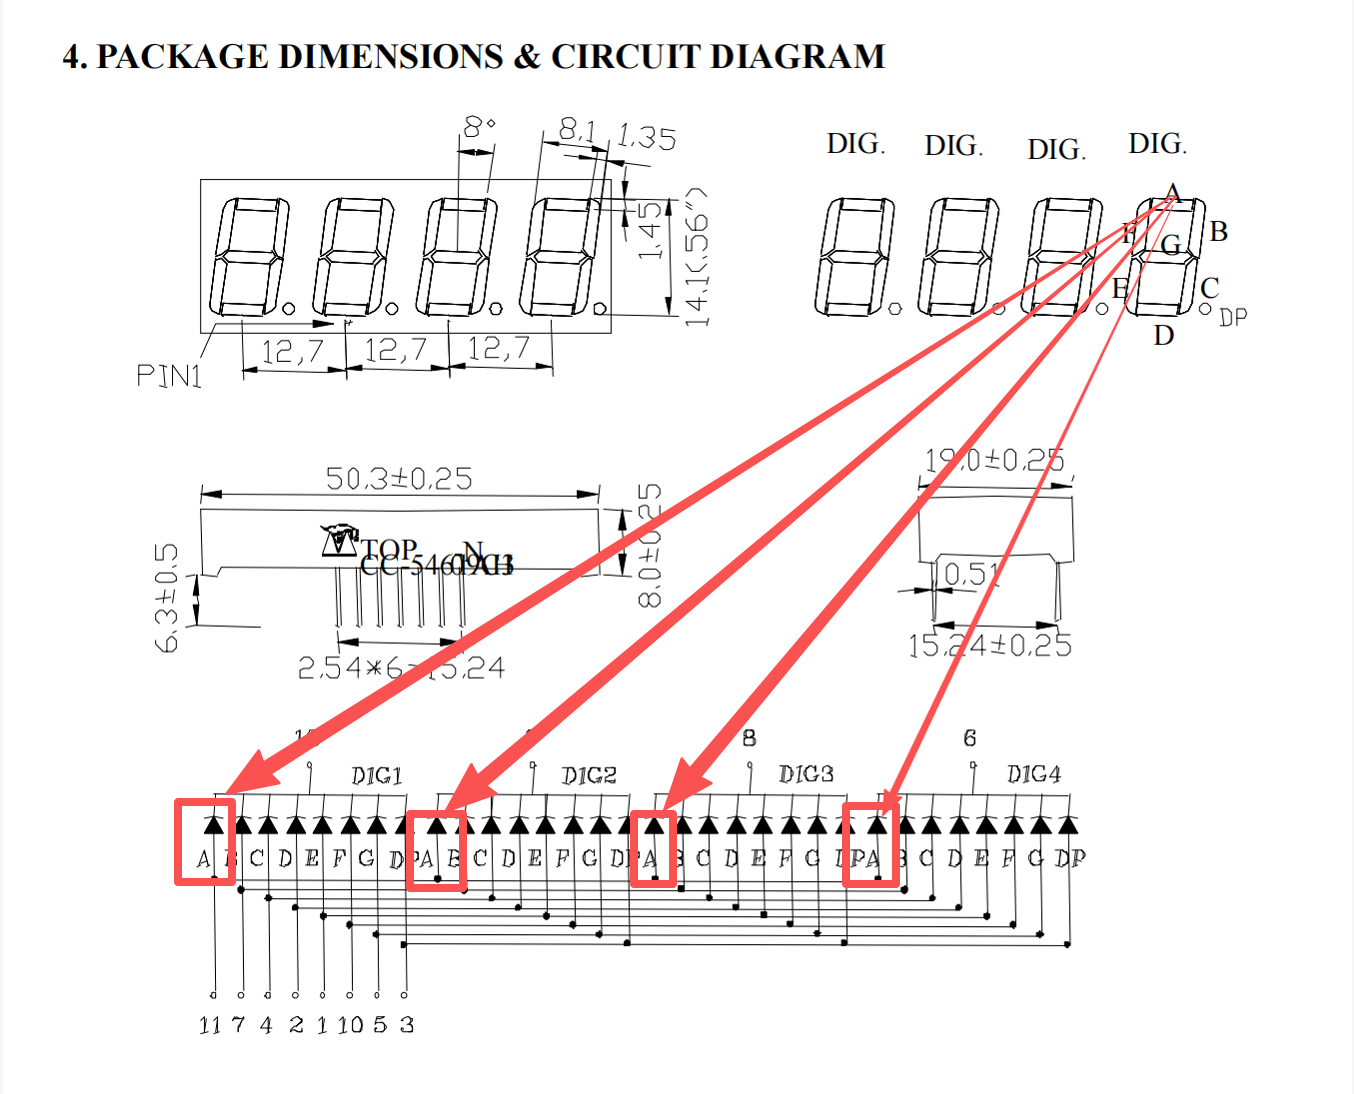
将这里的字母与下面的引脚标注进行对应,例如,图中的A段数码管和下方所有A引脚是对应的。
接着查看下方引脚区域,上方四个带有DIG1/2/3/4标记的引脚是阳极,下方带有二极管A/B/C....字母段的是阴极。数码管工作时,电流从阳极流向阴极。我们将上面的四个阳极引脚称为COM端,多个阴极引脚和同一个阳极引脚相连,因此该数码管被称为共阳极数码管。
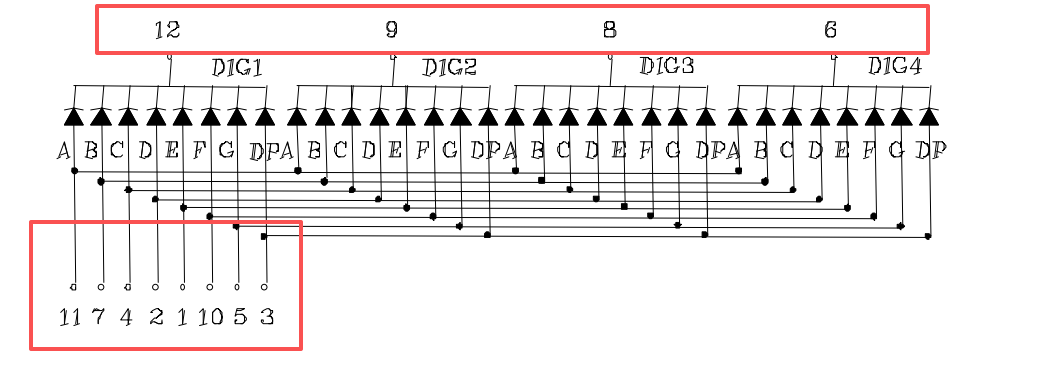
以DIG1为例,如果需点亮最上面标注为A的数码管段,在下面找到DIG1A对应的引脚,阳极为12,阴极为11,那么将11置高电平,12置低电平,这样即可点亮对应数码管段。
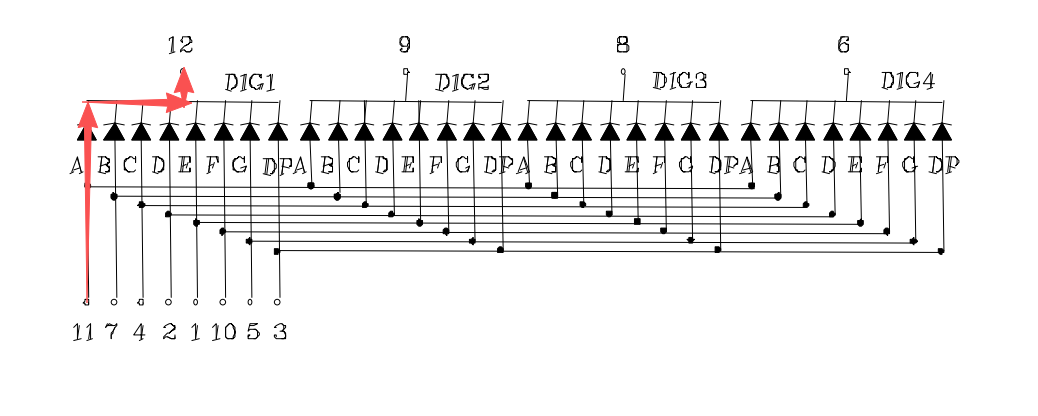 (图为电流方向)
2.0 进行芯片配置
2.1 GPIO配置
配置时,为了方便后续插线和配置,将阳极四个引脚作为一组,阴极八个引脚作为一组,分别配置到GPIO的相邻区域。如果想让二极管亮起,对应共阳极引脚就需要输出高电平,因此需要配置该引脚为推挽输出(可以思考一下为什么不能用开漏输出)。此外,阴极引脚必须能够输出低电平,因此开漏输出或者推挽输出均可。
注意如果将阴极引脚配置为开漏输出,则当GPIO置1时,引脚上电平才会被拉低。此时不能直接复用示例代码。需要反转阴极逻辑。
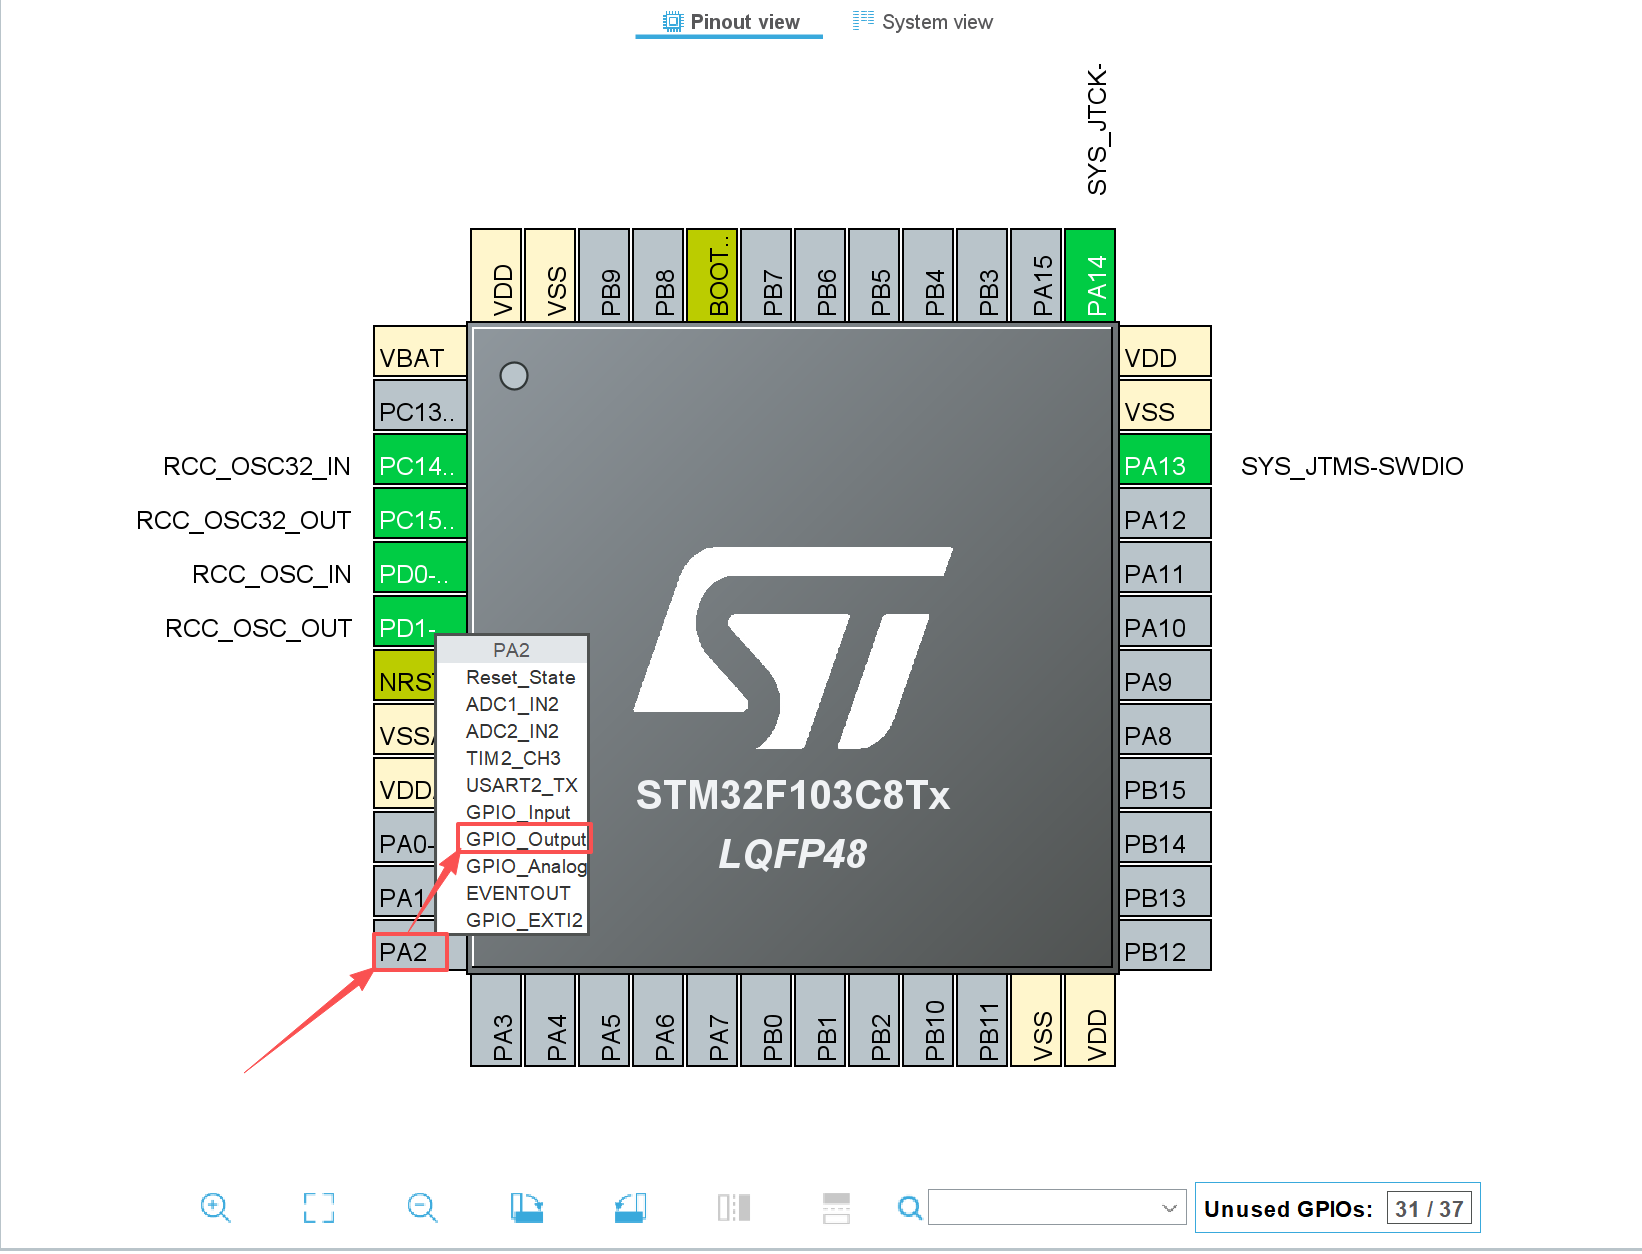
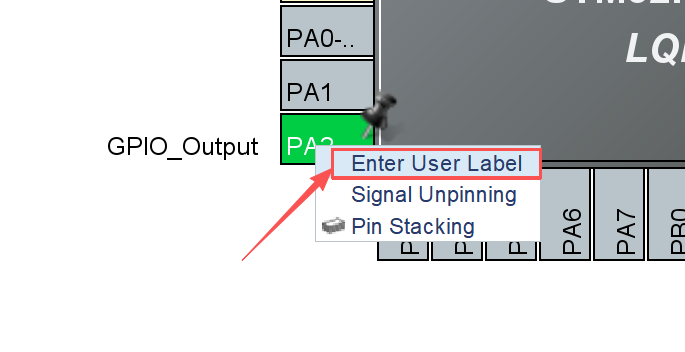
右键配置好的引脚,选择Enter User Label,然后对其进行命名,例如这里给PA2命名为D1_12,代表这个引脚是控制共阳极Digital1的数码管上12号引脚。这里的命名将会出现在后续的代码中,方便代码中的引脚使用。
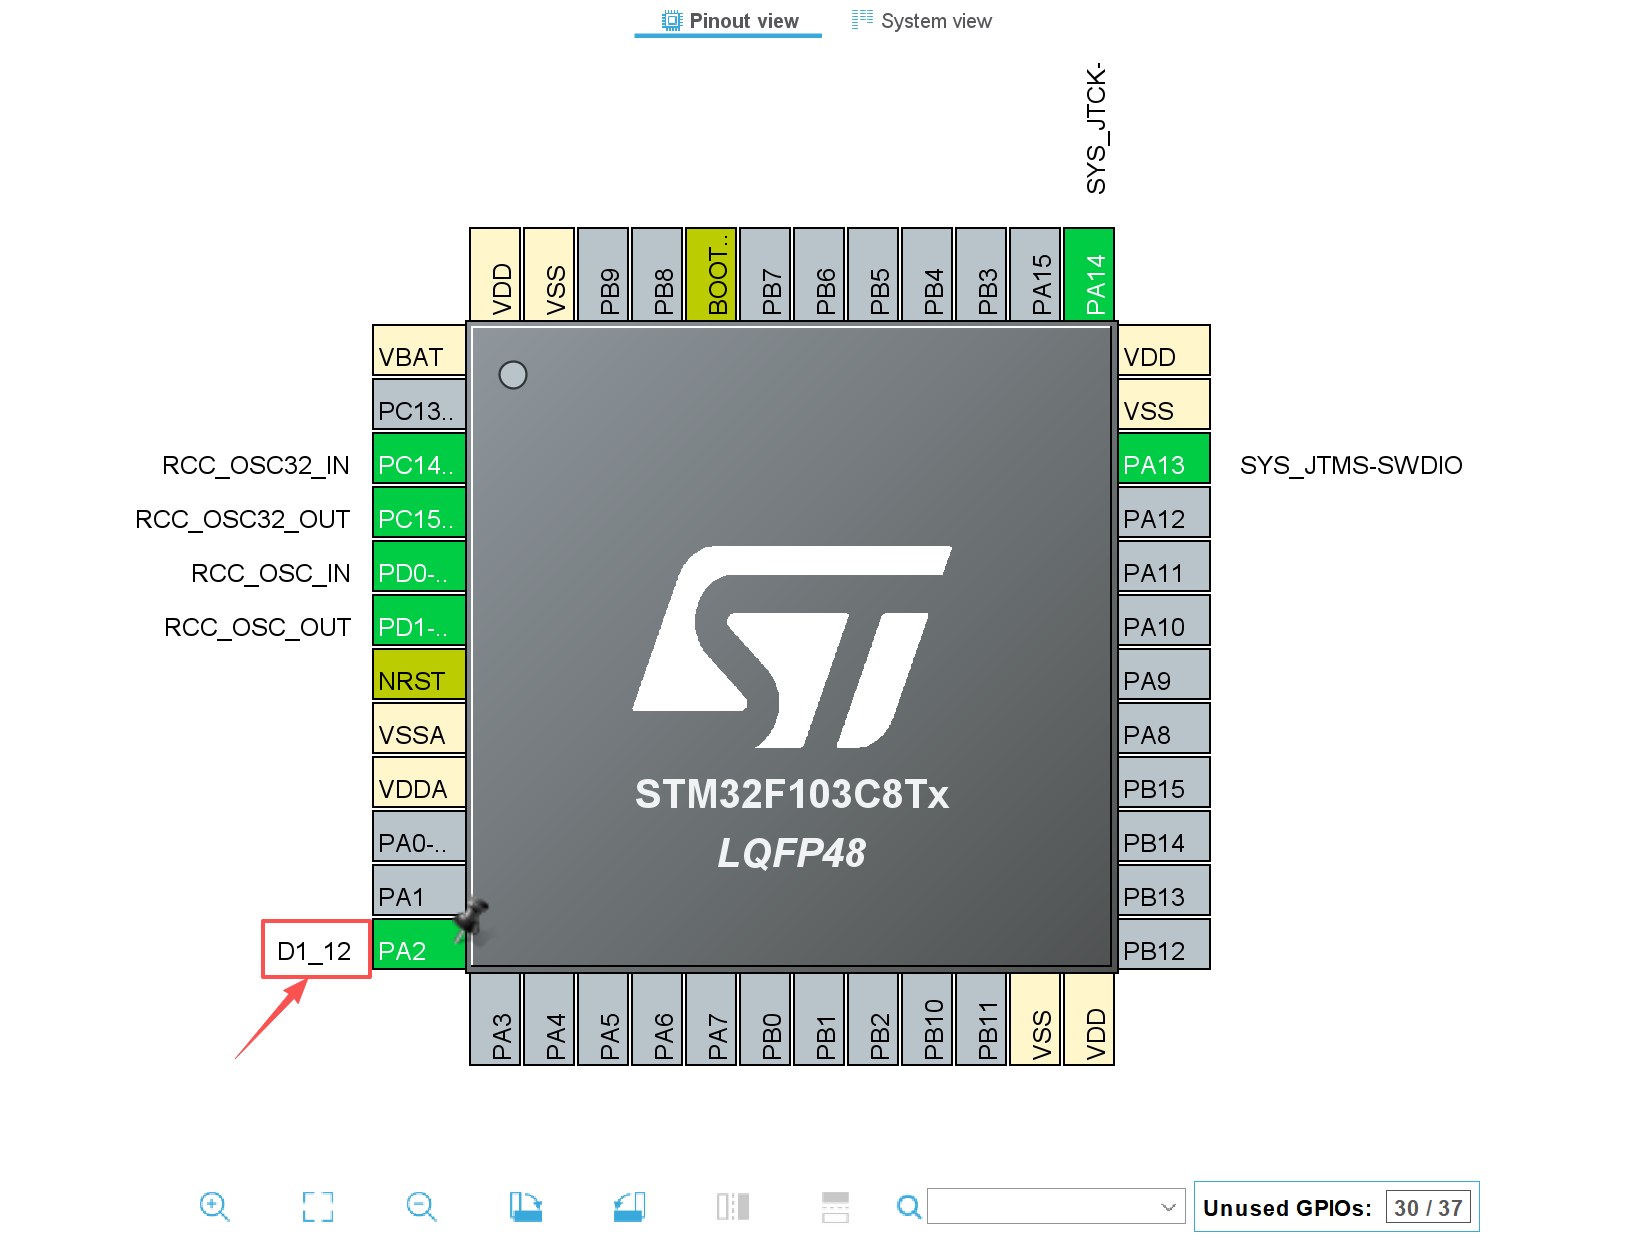
所有引脚的配置流程都相同,配置完的整体效果可以参考下图
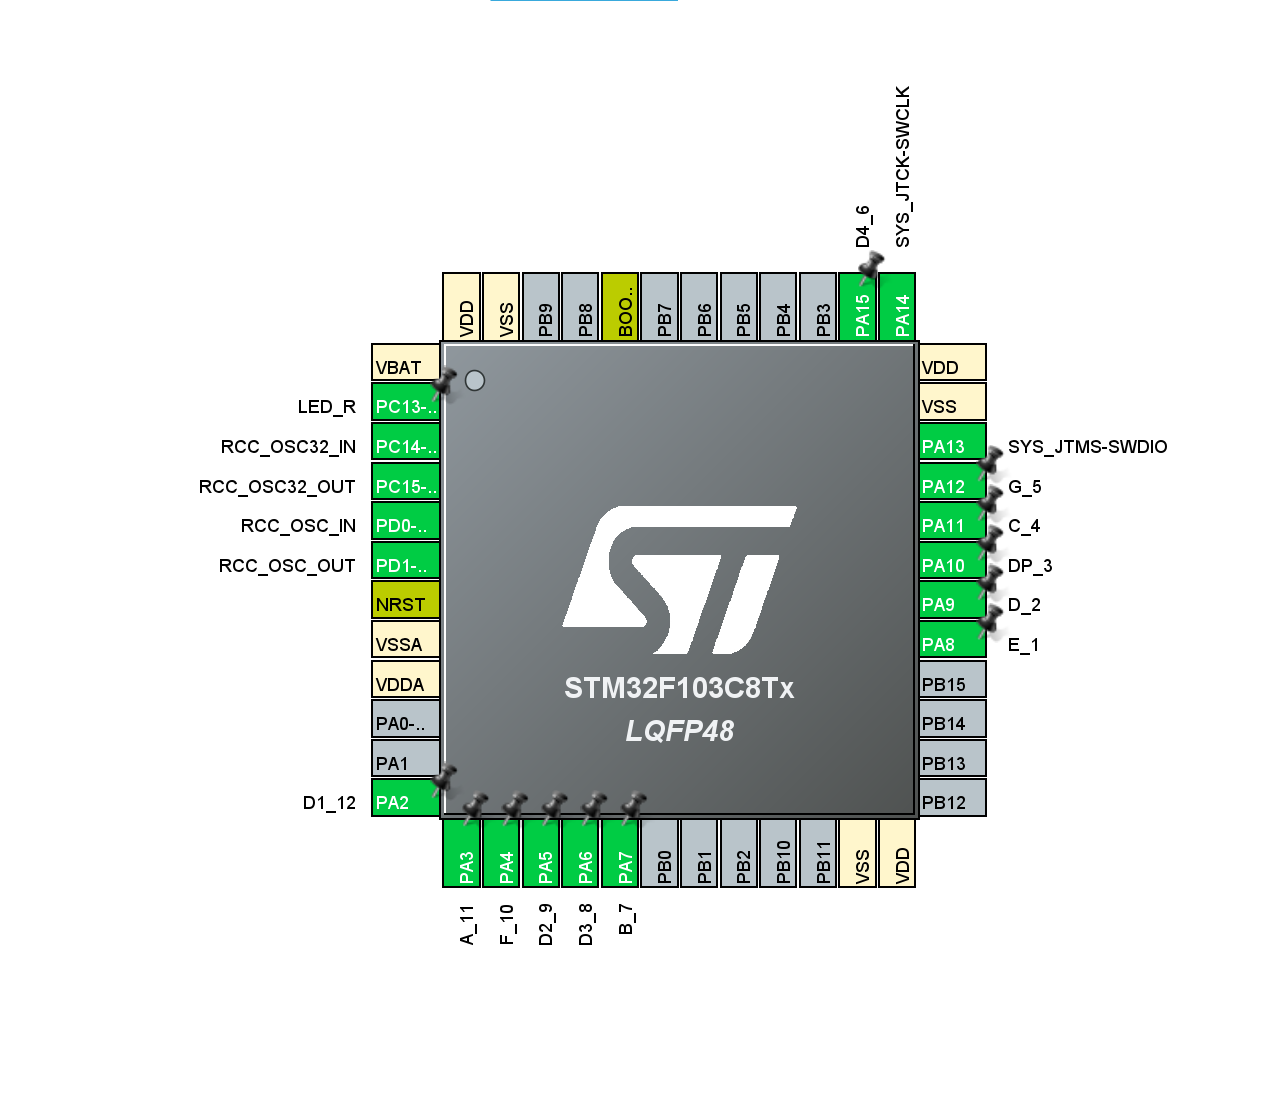
命名的时候不一定需要和图片保持一致,可以按照自己的接线方式进行配置。
剩下的就是GENERATE CODE,注意起手式开启Debug,然后就可以进行下一步操作了
3.0 接线
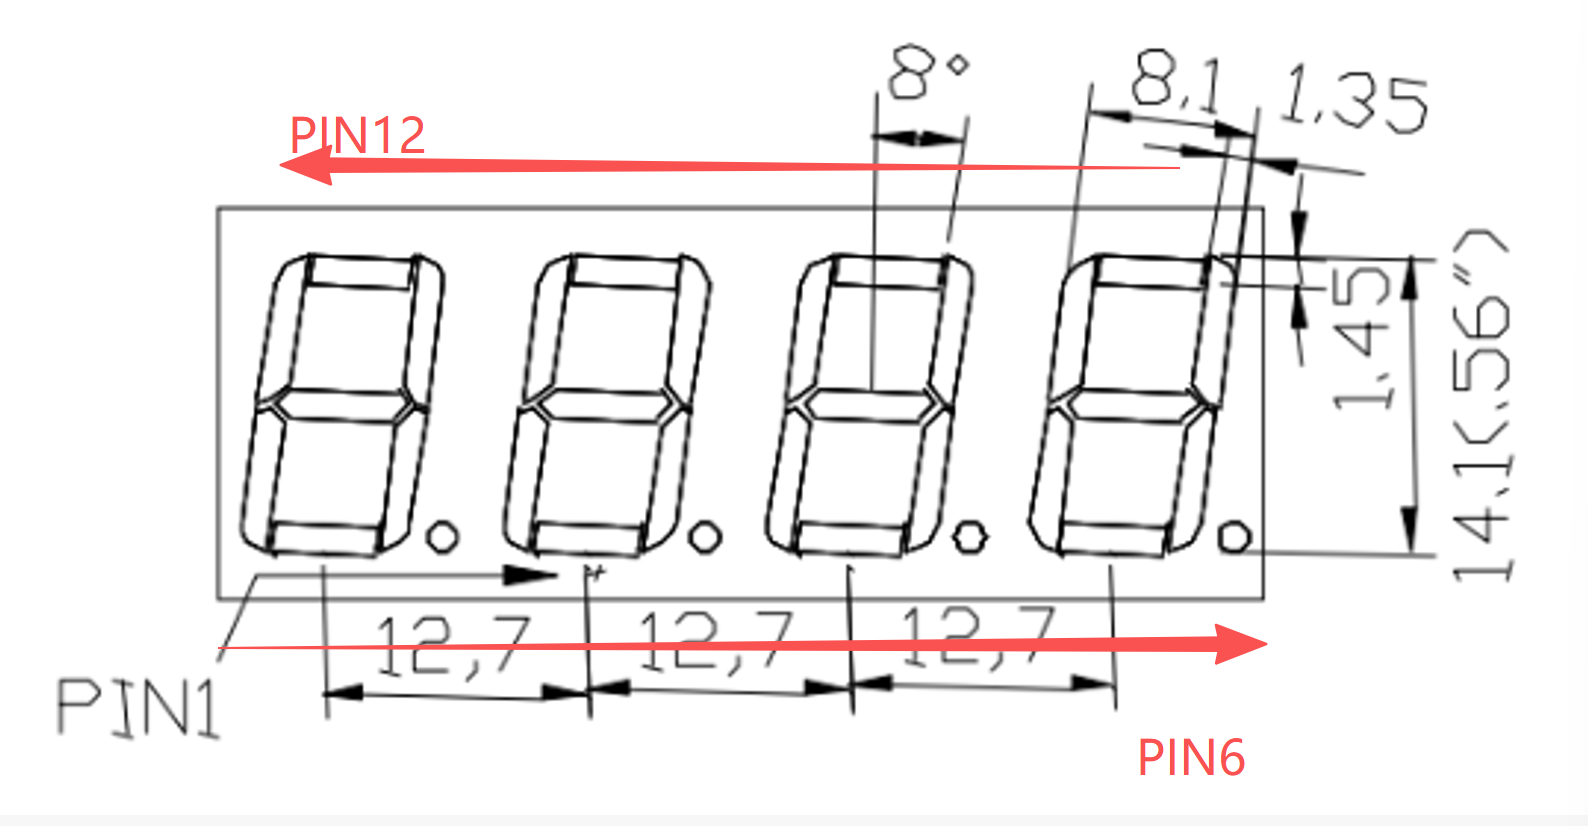
引脚顺序为从PIN1标记开始,向右递增,然后绕圈从上方从左向右递增。大部分电子元件的引脚,都遵循这样的绕圈编号布局。
下图为点亮数码管的参考实物接线图
4.0 代码编写
4.1 完整代码及效果展示
...
static const uint8_t digit[10] = {
  0b11000000, 0b11111001, 0b10100100, 0b10110000, 0b10011001,
  0b10010010, 0b10000010, 0b11111000, 0b10000000, 0b10010000
};

void show_digital(uint8_t digital_index, uint8_t number)
{
  uint8_t segments = digit[number];

  HAL_GPIO_WritePin(A_11_GPIO_Port, A_11_Pin, (segments & (1U << 0)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(B_7_GPIO_Port, B_7_Pin, (segments & (1U << 1)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(C_4_GPIO_Port, C_4_Pin, (segments & (1U << 2)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(D_2_GPIO_Port, D_2_Pin, (segments & (1U << 3)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(E_1_GPIO_Port, E_1_Pin, (segments & (1U << 4)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(F_10_GPIO_Port, F_10_Pin, (segments & (1U << 5)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(G_5_GPIO_Port, G_5_Pin, (segments & (1U << 6)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(DP_3_GPIO_Port, DP_3_Pin, (segments & (1U << 7)) ? GPIO_PIN_SET : GPIO_PIN_RESET);

  switch(digital_index){
    case 1:
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_RESET);
    break;
    case 2:
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_RESET);
    break;
    case 3:
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_RESET);
    break;
    case 4:
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_RESET);
    break;
  }
}

int main(void)
{
    ...
}
...
注意上方代码需要与main函数同级,定义在文件作用域中。不推荐 在函数中定义函数。
4.2 代码讲解
static const uint8_t digit[10] = {
  0b11000000, 0b11111001, 0b10100100, 0b10110000, 0b10011001,
  0b10010010, 0b10000010, 0b11111000, 0b10000000, 0b10010000
};
/**
 * @brief 在指定的数码管上显示一位数字
 * @param digital_index 数码管序号,取值 1~4,分别对应 DIG1~DIG4
 * @param number 要显示的数字,取值 0~9
 * @retval 无
 */
void show_digital(uint8_t digital_index, uint8_t number)
{
  // segments 的 bit0~bit7 依次对应 A~G、DP 段;共阳极数码管的段选引脚为低电平点亮,
  // 因此位为 1 时输出高电平熄灭,位为 0 时输出低电平点亮
  uint8_t segments = digit[number];
//这里的U是unsigned,意为无符号整数。
  HAL_GPIO_WritePin(A_11_GPIO_Port, A_11_Pin, (segments & (1U << 0)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(B_7_GPIO_Port, B_7_Pin, (segments & (1U << 1)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(C_4_GPIO_Port, C_4_Pin, (segments & (1U << 2)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(D_2_GPIO_Port, D_2_Pin, (segments & (1U << 3)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(E_1_GPIO_Port, E_1_Pin, (segments & (1U << 4)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(F_10_GPIO_Port, F_10_Pin, (segments & (1U << 5)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(G_5_GPIO_Port, G_5_Pin, (segments & (1U << 6)) ? GPIO_PIN_SET : GPIO_PIN_RESET);
  HAL_GPIO_WritePin(DP_3_GPIO_Port, DP_3_Pin, (segments & (1U << 7)) ? GPIO_PIN_SET : GPIO_PIN_RESET);

  // 四位数码管共用这 8 根段选线,同一时刻只能点亮其中一位:把该位的 COM 端置高电平即选中该位,
  // 其余三位拉低熄灭。轮流选通四位并借助视觉暂留,看起来就是四位数码管同时显示
  switch(digital_index){
    case 1:
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_RESET);
    break;
    case 2:
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_RESET);
    break;
    case 3:
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_RESET);
    break;
    case 4:
    HAL_GPIO_WritePin(D4_6_GPIO_Port, D4_6_Pin, GPIO_PIN_SET);
    HAL_GPIO_WritePin(D1_12_GPIO_Port, D1_12_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D2_9_GPIO_Port, D2_9_Pin, GPIO_PIN_RESET);
    HAL_GPIO_WritePin(D3_8_GPIO_Port, D3_8_Pin, GPIO_PIN_RESET);
    break;
  }
}
show_digital(1,8);
5.0 累加计时器
前面几章里,数码管显示的内容要么是写死的,要么是一次性的。这一章我们让它自己动起来:像秒表一样自动从 0 数到 9999,数满之后回到 0 重新开始。
最容易想到的写法是用 HAL_Delay(1000) 数秒:
while (1)
{
  HAL_Delay(1000);        /* 等 1 秒 */
  seconds++;              /* 秒数加 1 */
}
但它有两个问题:一是 HAL_Delay() 会死等,CPU 在这一秒里什么都做不了,连数码管的动态扫描都会停下来;二是它把时间用完就扔,我们根本拿不到流逝的时间本身。
要解决这个问题,得先看看 HAL_Delay() 究竟是怎么实现的。
5.1 先读懂 HAL_Delay()
在 IDE 里按住 Ctrl 点击 HAL_Delay(或者右键 → 转到定义),就会跳到 Drivers/STM32F1xx_HAL_Driver/Src/stm32f1xx_hal.c:
__weak void HAL_Delay(uint32_t Delay)
{
  uint32_t tickstart = HAL_GetTick();   /* 记下开始时刻 */
  uint32_t wait = Delay;

  /* 加上一个最小单位,保证至少等待 Delay 毫秒 */
  if (wait < HAL_MAX_DELAY)
  {
    wait += (uint32_t)(uwTickFreq);
  }

  while ((HAL_GetTick() - tickstart) < wait)   /* 死等,直到时间凑够 */
  {
  }
}
(不同版本的 HAL 库这一小段写法会略有差别,以你工程里看到的为准。)
这里面有两个关键角色:
一是 HAL_GetTick()。 它返回一个叫 uwTick 的全局变量:
__weak uint32_t HAL_GetTick(void)
{
  return uwTick;
}
而 uwTick 是被 SysTick 中断 课上讲的系统滴答中断每 1 毫秒加 1 的,在 stm32f1xx_it.c 里:
void SysTick_Handler(void)
{
  HAL_IncTick();          /* 内部就是 uwTick += 1 */
}
所以 uwTick 的含义是"开机到现在过了多少毫秒",它是独立于主循环在后台走的。
二是 HAL_GetTick() - tickstart 这个减法。 两次取值相减,得到的就是中间流逝的毫秒数。这里用的是无符号减法,即使 uwTick 一直加到溢出回绕,差值依然是对的——这是嵌入式里判断"过了多久"最常用的写法。
HAL_Delay() 的做法是:算出差值之后,用 while 在原地死等到时间凑够。换句话说:
它其实已经在算时间了,只是算完之后把时间扔掉,只拿它来拖住 CPU。
我们要做的,就是把它最后这一步改掉。
5.2 复制出来,改造成累加计时器
把 HAL_Delay() 的骨架复制出来(不用去改 HAL 库本身),改成不等待、只累加:
uint32_t        timer_accum = 0;        /* 已累计的毫秒数 */
static uint32_t timer_last_tick = 0;    /* 上一次取时刻的基准 */

void Timer_Update(void)
{
  uint32_t now = HAL_GetTick();         /* 对应原版里的 HAL_GetTick() */

  /* 原版在这里 while 死等,我们改成把流逝的时间累加起来 */
  timer_accum += (uint32_t)(now - timer_last_tick);

  timer_last_tick = now;                /* 基准跟上,下次算的才是新的一段 */
}
和原版对比一下:
HAL_Delay() |
Timer_Update() |
|---|---|
while ((HAL_GetTick() - tickstart) < wait) {} |
timer_accum += (now - timer_last_tick) |
| 死等到时间凑够才返回 | 立刻返回,不阻塞 |
| 流逝的时间用完就扔 | 流逝的时间被保存下来 |
5.3 把累计的毫秒换算成要显示的数字
数码管只有 4 位,我们把累计的毫秒换算成秒,再拆成 4 个数字:
uint8_t display_number[4] = {0, 0, 0, 0};   /* 数码管四位要显示的数字 */

void Timer_Refresh_Display(void)
{
  /* 毫秒换算成秒;% 10000 让它数满 9999 之后自动回到 0 重新开始 */
  uint32_t seconds = (timer_accum / 1000U) % 10000U;

  display_number[0] = (uint8_t)(seconds / 1000U);
  display_number[1] = (uint8_t)(seconds / 100U % 10U);
  display_number[2] = (uint8_t)(seconds / 10U % 10U);
  display_number[3] = (uint8_t)(seconds % 10U);
}
5.4 主循环
uint8_t digital_index = 0;

while (1)
{
  Timer_Update();                 /* 累加计时,不阻塞 */
  Timer_Refresh_Display();        /* 把累计的时间换算成 4 个数字 */

  show_digital(digital_index + 1, display_number[digital_index]);   /* 扫描一位 */
  digital_index = (digital_index + 1) % 4;
  HAL_Delay(2);
}
烧录后,数码管会从 0000 开始每秒加 1,数到 9999 之后回到 0000 继续——一个自动循环的秒表。
这里值得记住的一点:主循环里的 HAL_Delay(2) 依然是阻塞的,但这并不影响计时的准确性。因为 Timer_Update() 每次只是"读一下时钟、把差值累加进去",时间是由后台的 SysTick 保证的,而不是靠主循环转得够快。这就是非阻塞计时器的好处——也正是我们改造 HAL_Delay() 的意义所在。
6.0 通过 UART 通信
上一章的计时器跑起来了,但它只能自己闷头跑:我们既没法让它暂停或清零,也没法从外面给它送数据。
这一章来解决"通信"的问题:让单片机通过串口(UART)和电脑交换数据。先实现最直接的用法——电脑发什么数字,数码管就显示什么;然后再用串口指令去控制上一章的计时器。
6.1 配置 USART3
回到 CubeMX,在左侧 Connectivity → USART3 里配置:
Mode选择Asynchronous(异步串口,也就是异步收发串口)Parameter Settings里设置:Baud Rate填115200(波特率,必须和上位机一致,否则收到的全是乱码)Word Length,即帧头和帧尾之间的字长 选8 Bits。8bits也是大部分计算机系统的默认字长。Parity选NoneStop Bits选1- 切到
NVIC Settings,勾选USART3 global interrupt(我们用中断方式收数据)
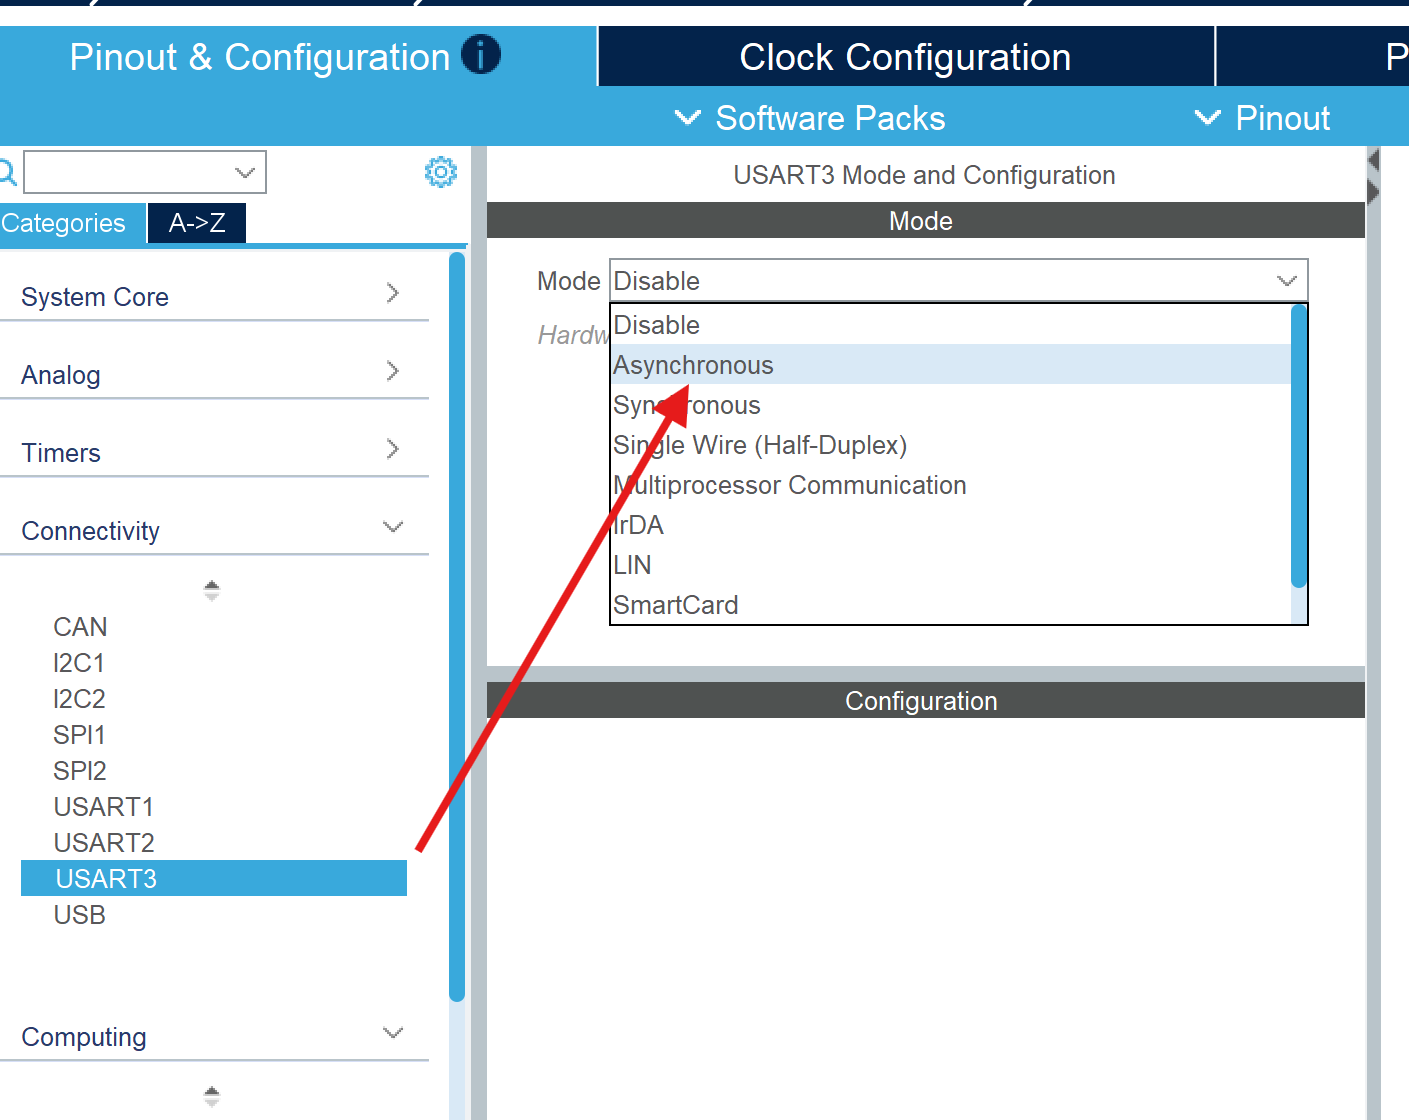
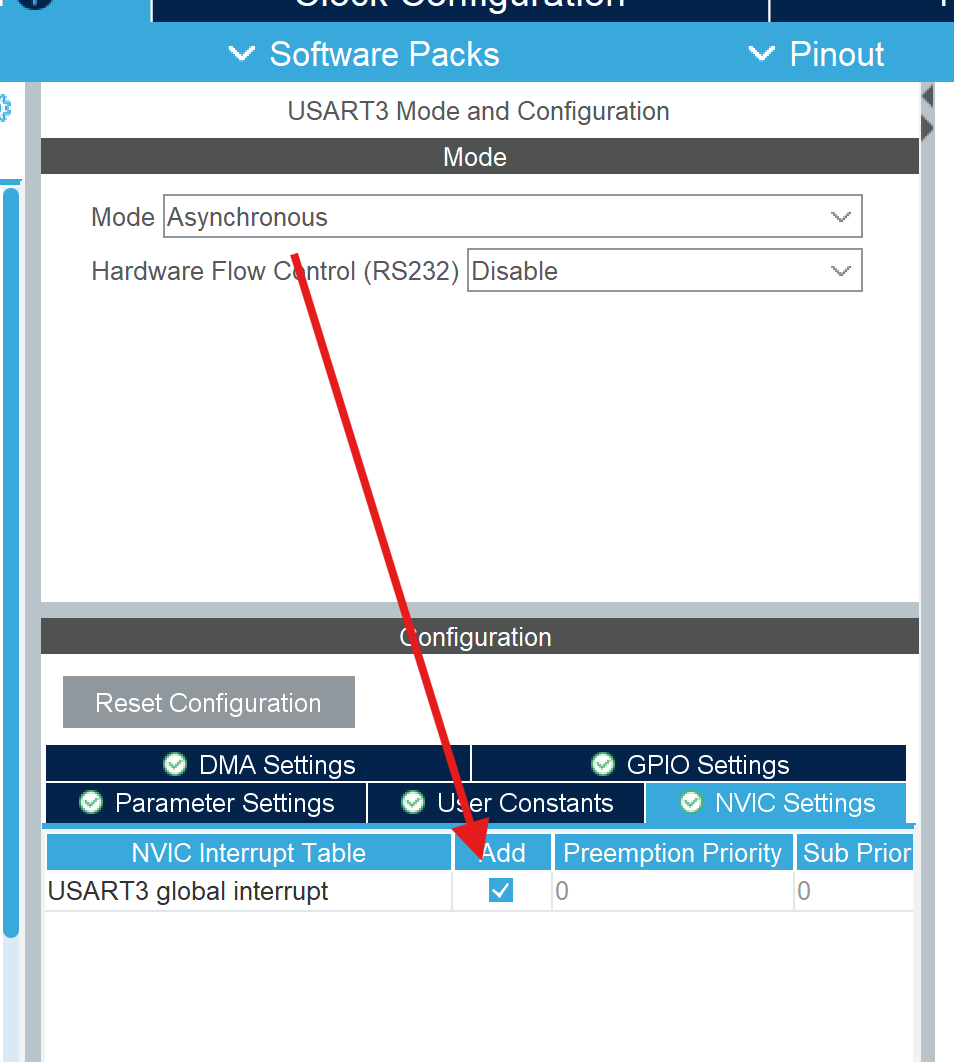
配置完可以看到引脚图上 PB10 自动变成 USART3_TX,PB11 自动变成 USART3_RX。
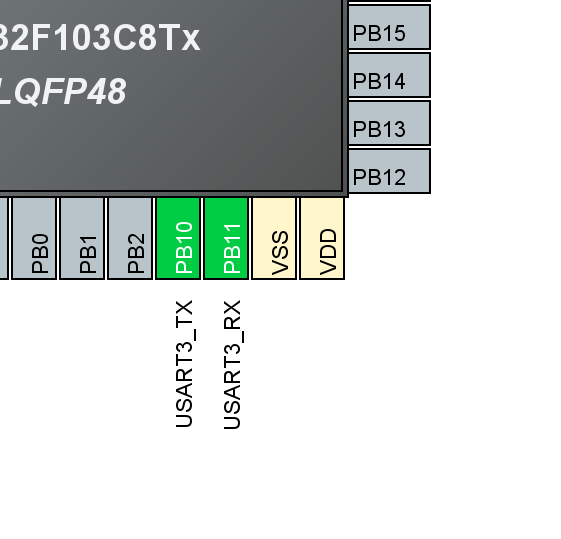
为什么不用 USART1? 12 个数码管引脚已经占用了 PA2~PA12 和 PA15(PA13/PA14 要留给 SWD 烧录调试),所以 USART1(PA9/PA10)和 USART2(PA2/PA3)的引脚都被占掉了,F103C8T6 上能用的只剩 USART3(PB10/PB11)。
6.2 接线
用 USB 转 TTL 模块把电脑和开发板连起来。注意要交叉连接(发对收、收对发),而且必须共地:
| USB 转 TTL | 开发板 | 说明 |
|---|---|---|
| RXD | PB10 | 接收开发板发出来的数据(USART3_TX) |
| TXD | PB11 | 给开发板发数据(USART3_RX) |
| GND | GND | 共地,不然电平没有参考,收到的会是乱码 |
6.3 用中断接收数据
串口的数据是一个字节一个字节到来的。如果让 CPU 一直守在串口那里等(轮询),那别的事就都干不了了——数码管的动态扫描也会跟着卡住。所以我们用中断:每收到一个字节,硬件通知 CPU,HAL 库自动调用我们写好的回调函数,我们在回调里处理这个字节。
只需要再加一个变量,用来放"本次收到的这一个字节":
uint8_t uart_rx_byte = 0; /* 本次收到的 1 个字节 */
还有一件事:上一章的 display_number 现在要被中断改写了,所以要在它前面补上 volatile:
volatile uint8_t display_number[4] = {0, 0, 0, 0};
volatile 的意思是"这个变量的值可能被程序之外的东西(这里是中断)改动"。加上它,编译器就不会把它优化进寄存器,每次都会老老实实重新从内存读——否则主循环可能一直读不到中断里更新过的值。
在 main() 里,进入 while (1) 之前先启动一次接收:
/* 启动接收:收满 1 个字节后 HAL 会自动调用 HAL_UART_RxCpltCallback */
HAL_UART_Receive_IT(&huart3, &uart_rx_byte, 1);
然后再实现回调函数(写在 main.c 的 /* USER CODE */ 区间里):
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
  if (huart->Instance == USART3)
  {
    if (uart_rx_byte >= '0' && uart_rx_byte <= '9')
    {
      /* 收到的是数字字符:整体左移一位,新数字从最右边进来 */
      display_number[0] = display_number[1];
      display_number[1] = display_number[2];
      display_number[2] = display_number[3];
      display_number[3] = (uint8_t)(uart_rx_byte - '0');
    }

    /* 关键:重新启动接收,否则只能收到第一个字节 */
    HAL_UART_Receive_IT(&huart3, &uart_rx_byte, 1);
  }
}
这里有两个非常容易踩的坑:
HAL_UART_Receive_IT()是一次性的。 它收满指定长度后就自动关闭接收了,所以必须在回调里重新调用一次,不然你只能收到第一个字节。- 回调是在中断里执行的,要尽量短。 所以这里只做搬运和赋值,不要在里面放
HAL_Delay()这类耗时的操作,否则会拖慢整个中断系统。
6.4 让数码管显示出来
回调只是把数字存进了 display_number,真正显示还是靠主循环的动态扫描。这一节先只显示串口收到的内容,所以把上一章的 Timer_Update() 和 Timer_Refresh_Display() 从主循环里暂时去掉:
uint8_t digital_index = 0;

HAL_UART_Receive_IT(&huart3, &uart_rx_byte, 1);   /* 启动串口接收 */

while (1)
{
  show_digital(digital_index + 1, display_number[digital_index]);
  digital_index = (digital_index + 1) % 4;
  HAL_Delay(2);
}
烧录后在串口助手里发送 1234,数码管上就会从左到右显示出 1234——每发一位数字,原来的数字整体左移一位,新数字从最右边补进来。
6.5 用串口指令控制计时器
光显示还不够——我们真正想要的是用串口控制上一章的计时器。约定三条单字符指令:
| 发送 | 作用 |
|---|---|
s |
开始 / 继续计时 |
p |
暂停 |
r |
清零 |
先给计时器加上"正在计时"和"清零请求"两个标志,并让 Timer_Update() 只在计时中累加:
volatile uint8_t timer_running = 0;     /* 1 = 正在计时,0 = 暂停,会在串口中断里改写 */
volatile uint8_t timer_reset_req = 0;   /* 清零请求,由串口中断置位 */

void Timer_Update(void)
{
  uint32_t now = HAL_GetTick();

  if (timer_running)                    /* 只有计时中才累加 */
  {
    timer_accum += (uint32_t)(now - timer_last_tick);
  }

  timer_last_tick = now;                /* 基准照样跟上,暂停期间的时间不会被算进去 */
}
再把 6.3 的回调从"只认数字"改成"数字 + 指令"一起处理:
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
  if (huart->Instance == USART3)
  {
    switch (uart_rx_byte)
    {
      case '0': case '1': case '2': case '3': case '4':
      case '5': case '6': case '7': case '8': case '9':
        /* 数字:左移进显示缓冲区 */
        display_number[0] = display_number[1];
        display_number[1] = display_number[2];
        display_number[2] = display_number[3];
        display_number[3] = (uint8_t)(uart_rx_byte - '0');
        break;

      case 's':                       /* 开始计时 */
        timer_running = 1;
        break;

      case 'p':                       /* 暂停计时 */
        timer_running = 0;
        break;

      case 'r':                       /* 清零:只置请求,真正的清零交给主循环做 */
        timer_reset_req = 1;
        break;

      default:                        /* 其他字符忽略 */
        break;
    }

    HAL_UART_Receive_IT(&huart3, &uart_rx_byte, 1);   /* 别忘了重新启动接收 */
  }
}
注意清零这里只在中断里置一个标志,真正的清零和刷新留给主循环做。这仍然是为了让中断尽量短——而且 timer_accum 只在主循环里被改写,也就不用担心"中断改到一半被主循环写回去"这类问题。
最后把主循环恢复成"计时 + 显示",并处理清零请求:
uint8_t digital_index = 0;

HAL_UART_Receive_IT(&huart3, &uart_rx_byte, 1);   /* 启动串口接收 */

while (1)
{
  if (timer_reset_req)              /* 处理串口发来的清零请求 */
  {
    timer_accum = 0;
    timer_last_tick = HAL_GetTick();   /* 基准一起重置,避免把清零前的时间算进来 */
    timer_reset_req = 0;
    Timer_Refresh_Display();        /* 立刻把数码管刷成 0000 */
  }
  else
  {
    Timer_Update();                 /* 累加计时,不阻塞 */
  }

  if (timer_running)
  {
    Timer_Refresh_Display();        /* 计时中持续刷新显示 */
  }

  show_digital(digital_index + 1, display_number[digital_index]);   /* 扫描一位 */
  digital_index = (digital_index + 1) % 4;
  HAL_Delay(2);
}
烧录后:
- 发送
s,数码管从0000开始每秒加 1; - 发送
p,数字停住; - 发送
r,回到0000; - 计时器没在跑的时候,仍然可以用串口发数字(比如
1234)让数码管显示 6.4 的效果;计时中显示会被计时值接管。